これまで開発してきた6輪駆動の草刈りロボットに続いて、2号機の設計を3D CADで進めています。全体の3Dモデルと図面、6輪それぞれに付く足回りユニットをご紹介します。
- PHASE2号機の設計
- TOOL3D CAD
- DRIVE6輪駆動
2号機の3Dモデル
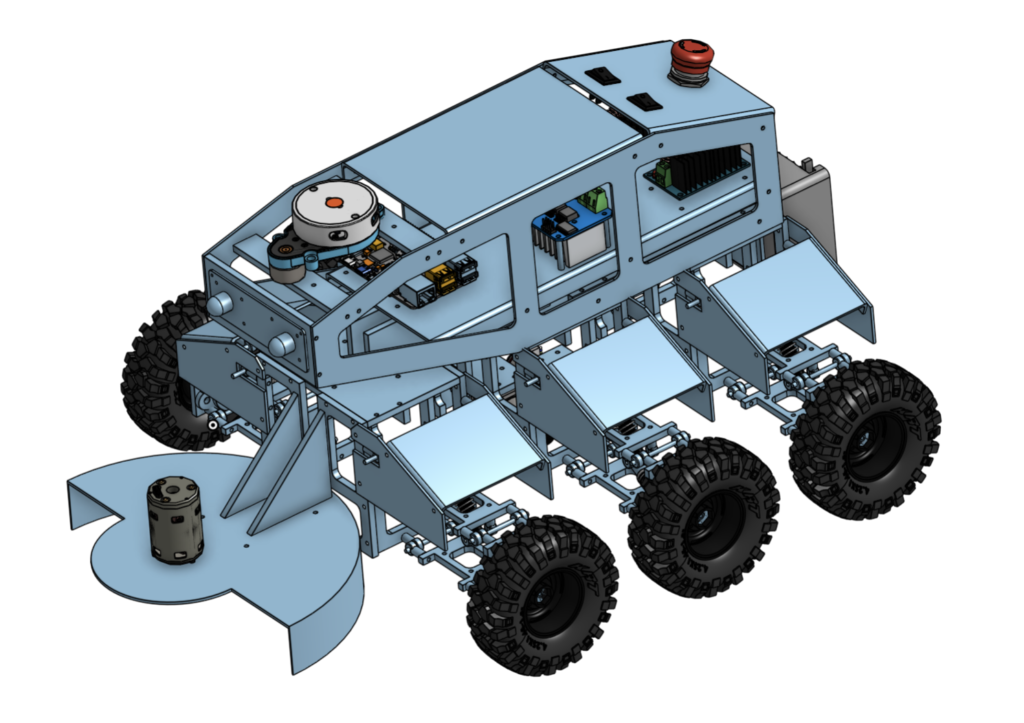
- POINT 1
6輪それぞれに足回りユニット
6つの車輪ごとに、サスペンションと駆動部をまとめた足回りユニットを取り付けています。
- POINT 2
前方の刈り取り部
機体の前方に、モーターで回す刈り取り用の刃とカバーを配置しています。
- POINT 3
パネルで覆った機体
機体をパネルで覆い、天面に非常停止ボタンとスイッチ、前方上部にセンサーを配置しています。
図面
3Dモデルから図面を作成しました。上から見た図、正面図、側面図と、全体の立体図をまとめています。
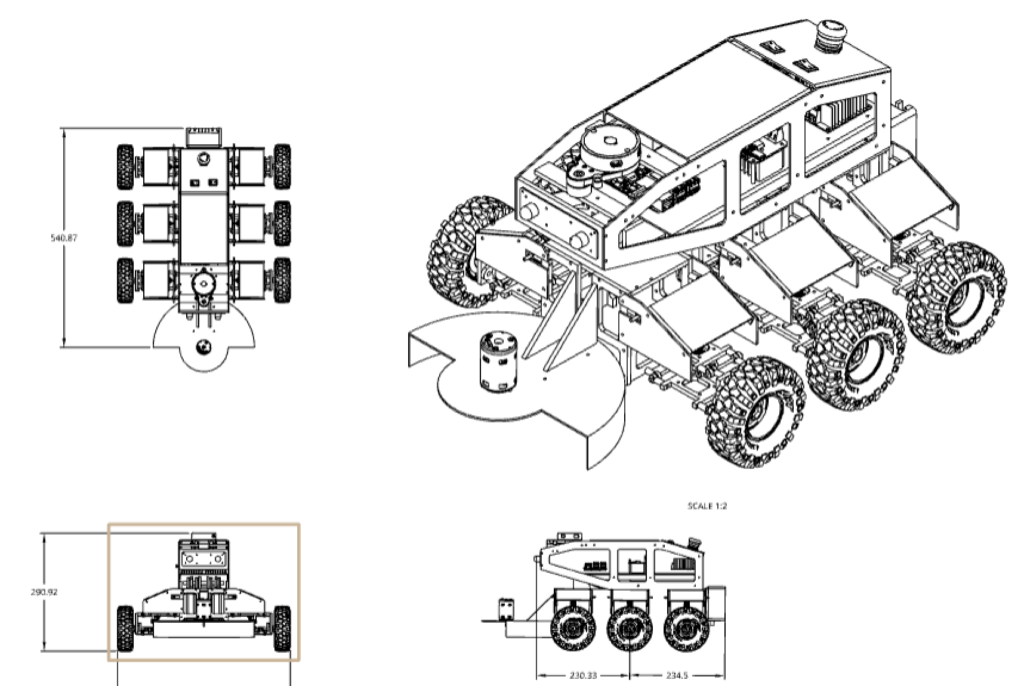
図面に記入した主な寸法は次のとおりです。
- 全長540.87mm
- 高さ290.92mm
- 車軸の間隔230.33/234.5mm
足回りユニット
1輪ぶんの足回りユニットです。コイルスプリング付きのダンパーで車輪を支え、駆動軸で車輪に動力を伝えます。図面では、部品ごとに「足回りパーツ01〜12」の番号を付けています。
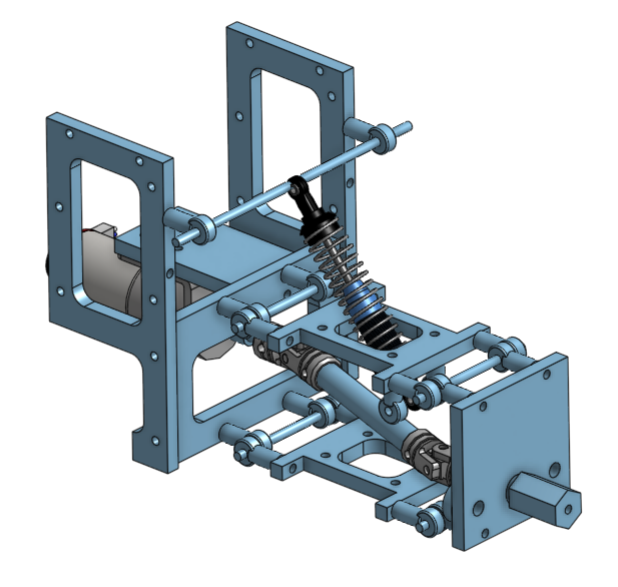
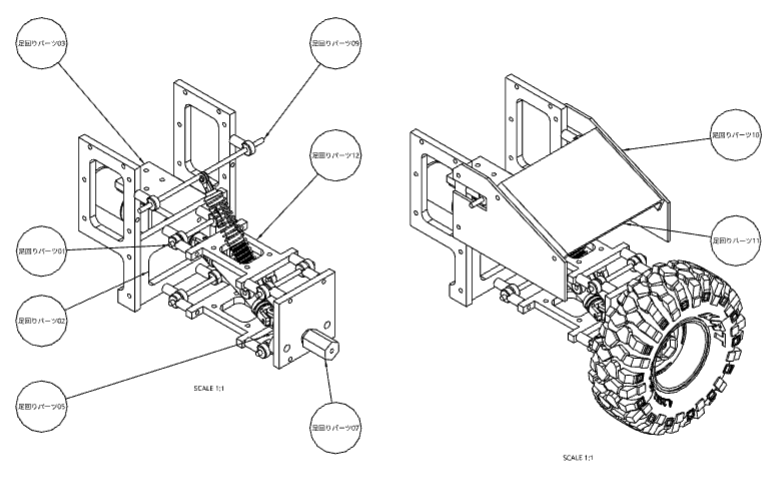
左:足回りユニットの3Dモデル。右:部品番号を付けた図面(右側はタイヤとフェンダーを付けた状態)。
設計が固まったら、部品の加工と組み立てに進む予定です。進み具合は、またこのブログでお知らせします。
草刈りロボット 開発の記録構想から2号機の設計まで
- 2025.06.02構想雑草を勝手に刈ってくれる機械を検討中
- 2025.12.01仮組み自動草刈機: 仮組み
- 2026.01.12ボードD-Robotics
- 2026.03.11足回り草刈りロボット: 足回りチェック
- 2026.03.12走行草刈りロボット: 走行テスト
- 2026.03.14画像認識草刈りロボット: 画像認識テスト
- 2026.06.01距離測定ステレオカメラで距離測定
- 2026.08.14全体解説草刈りロボット
- 2026.08.16刈り取り6輪駆動の草刈りロボットの雑草刈り取り実演
- 2026.08.22テスト走行草刈自動化: テスト走行
- 2026.10.202号機設計草刈り自動化2号機設計この記事