秋の収穫:庭の畑でさつまいもを掘りました

すっかり秋らしくなってきたので、庭の畑で育てていたさつまいもを収穫しました。夏の暑さを乗り越えて大きく茂ったツルを片付けるところから、掘り起こすまでの様子をご紹介します。
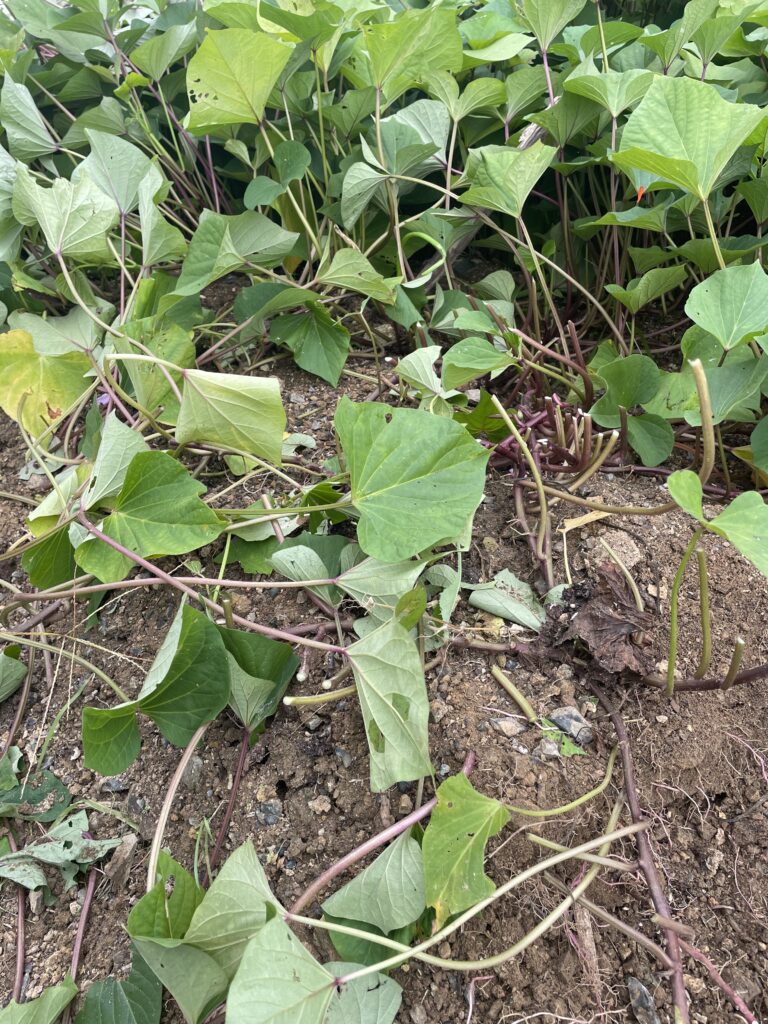
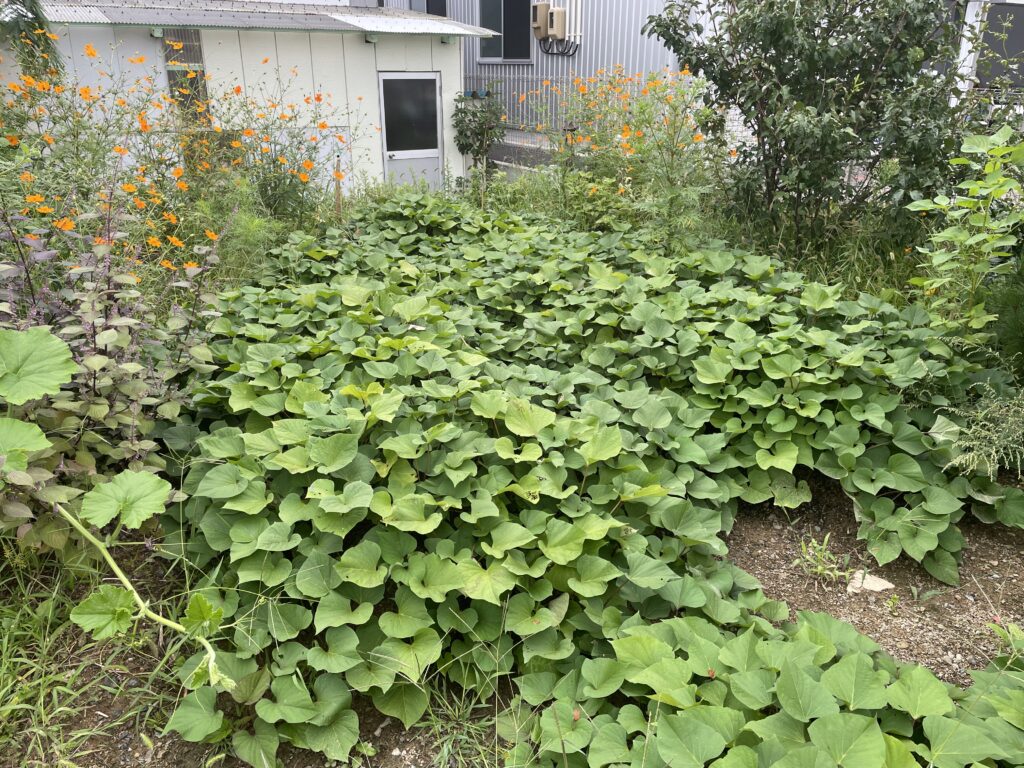
葉とツルが一面に茂った収穫前のさつまいも畑
収穫前の畑。葉とツルが地面をすっかり覆っていました。
  • DATE2026年10月5日
  • PLACE庭の畑
  • RESULT赤紫色のさつまいもを収穫

収穫の様子

  1. ツルを刈り取り、土が見えてきたさつまいもの株元
    STEP

    ツルを刈り取る

    今年は葉とツルがとても元気に育ち、畑のスペースを覆い尽くすほどになりました。

    まずは、地面に広がったツルを刈り取って株元が見えるようにし、芋を掘り起こす準備を整えます。

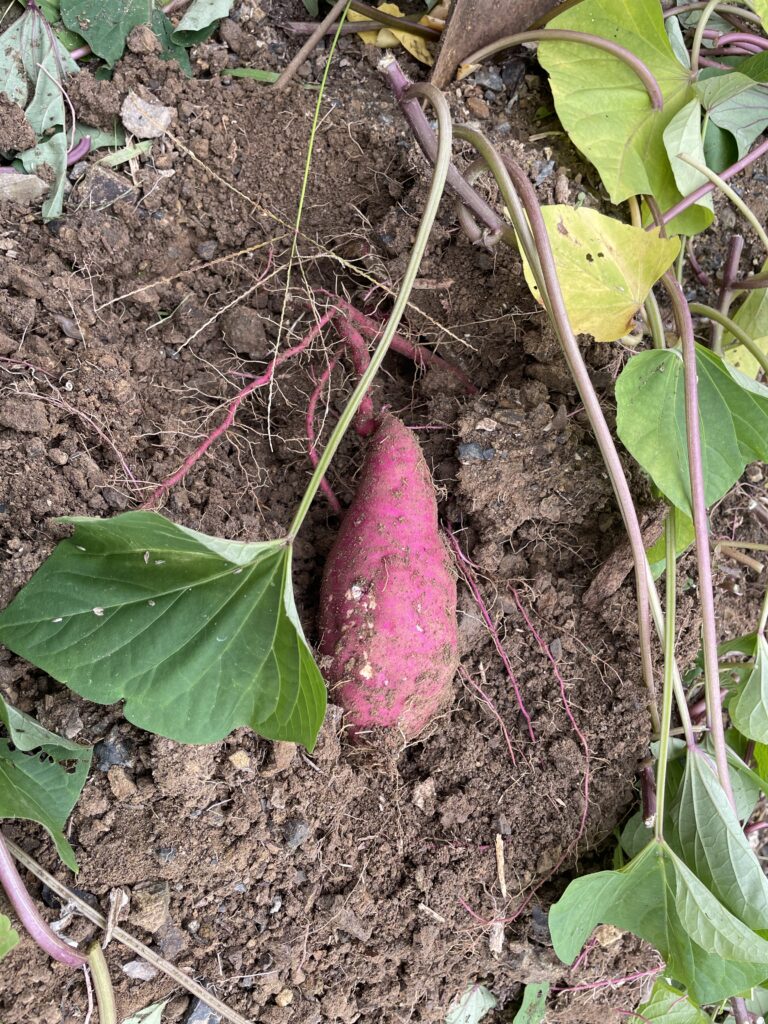
  2. 土の中から顔を出した赤紫色のさつまいも
    STEP

    土をていねいに掘り返す

    芋を傷つけないよう、慎重に土を掘り返していくと……色鮮やかな赤紫色のさつまいもが顔を出しました。

    土の中からきれいなお芋が見えた瞬間は、何度経験してもうれしいものです。

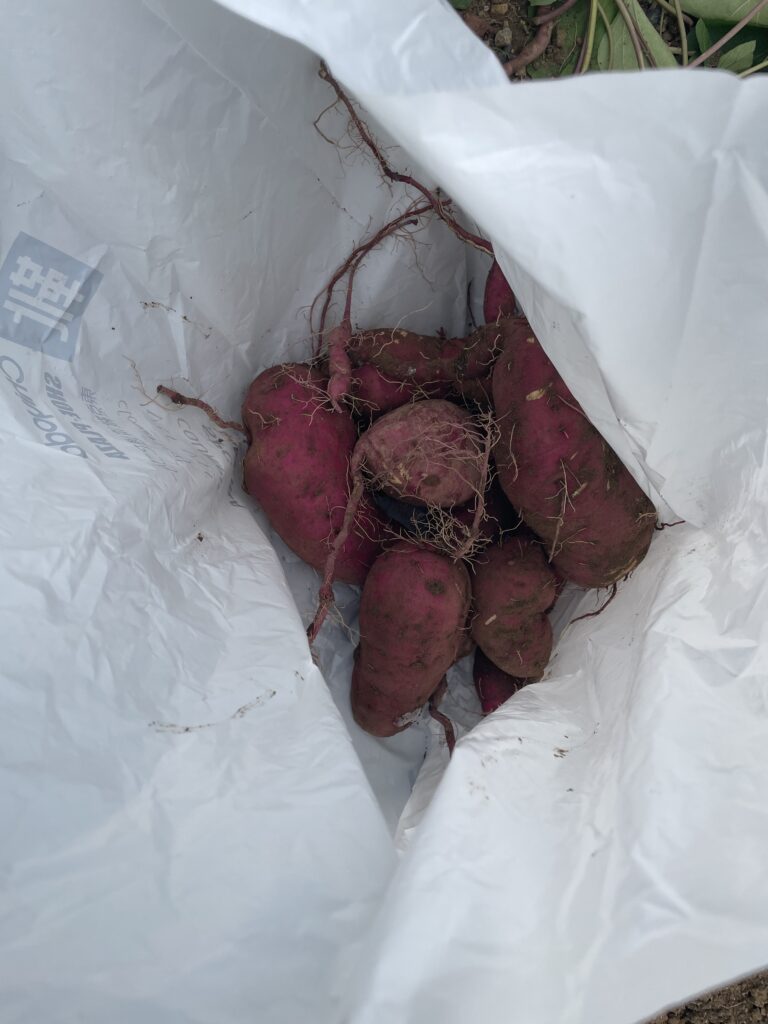
  3. 袋に入れた収穫後のさつまいも
    STEP

    収穫したさつまいも

    掘り出したさつまいもを袋に集めました。大小さまざまな形のお芋がとれて、まずまずの出来ばえです。

おいしく食べるためのひと工夫

さつまいもは、掘ってすぐに食べるよりも、少しのあいだ置いて追熟させたほうが甘みが増します。しばらく寝かせてから、焼き芋にしておいしくいただこうと思います。
前回の記事(2026年9月14日)さつまいもが大きくなりました読む →
続きを読む

さつまいもが大きくなりました

少し暑さが落ち着いてきたので、庭の畑で育てているさつまいもの様子を見てきました。厳しい夏を乗り越えたさつまいもの、9月の生育状況をご紹介します。

葉が一面に広がった9月のさつまいも畑
9月11日の畑。さつまいもの葉が地面をすっかり覆っています。
  • DATE2026年9月11日
  • PLACE庭の畑
  • STATUS葉とツルが畑一面に

生育の様子

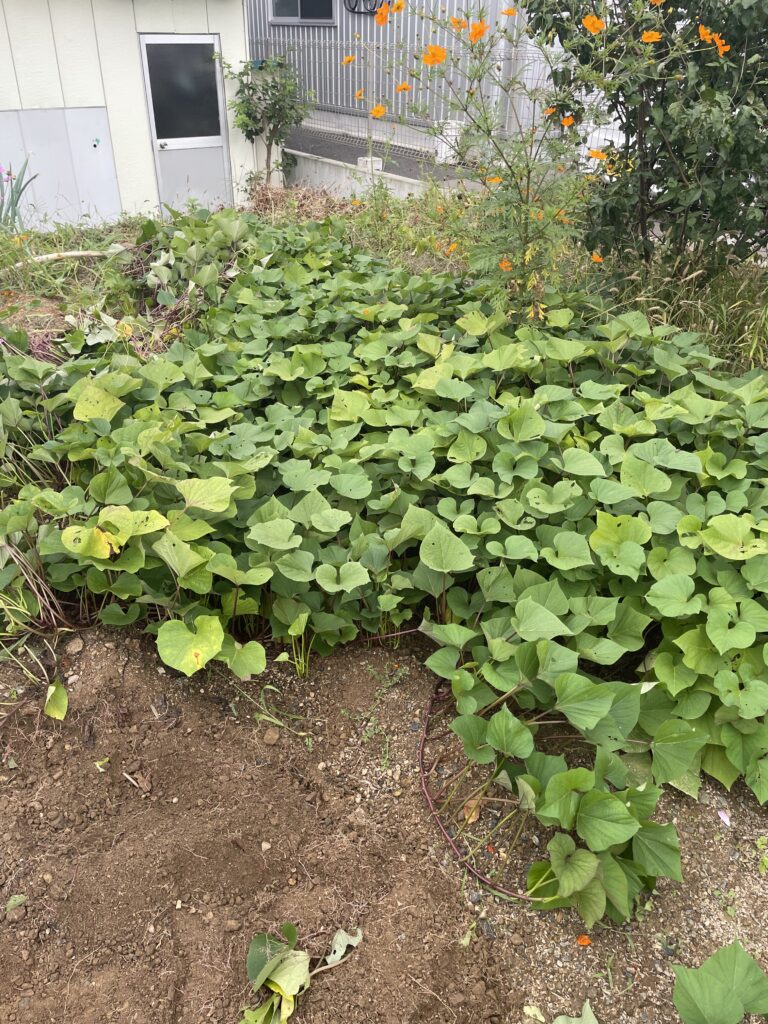
  1. 青々とした葉が畑一面に広がるさつまいも
    CHECK

    猛暑を乗り越えて、葉が畑一面に

    猛暑を耐え抜いてくれたさつまいもたちは、ツルを力強く伸ばし、青々とした葉を畑一面に広げていました。

    葉の色つやもよく、元気に育っている様子がうかがえます。

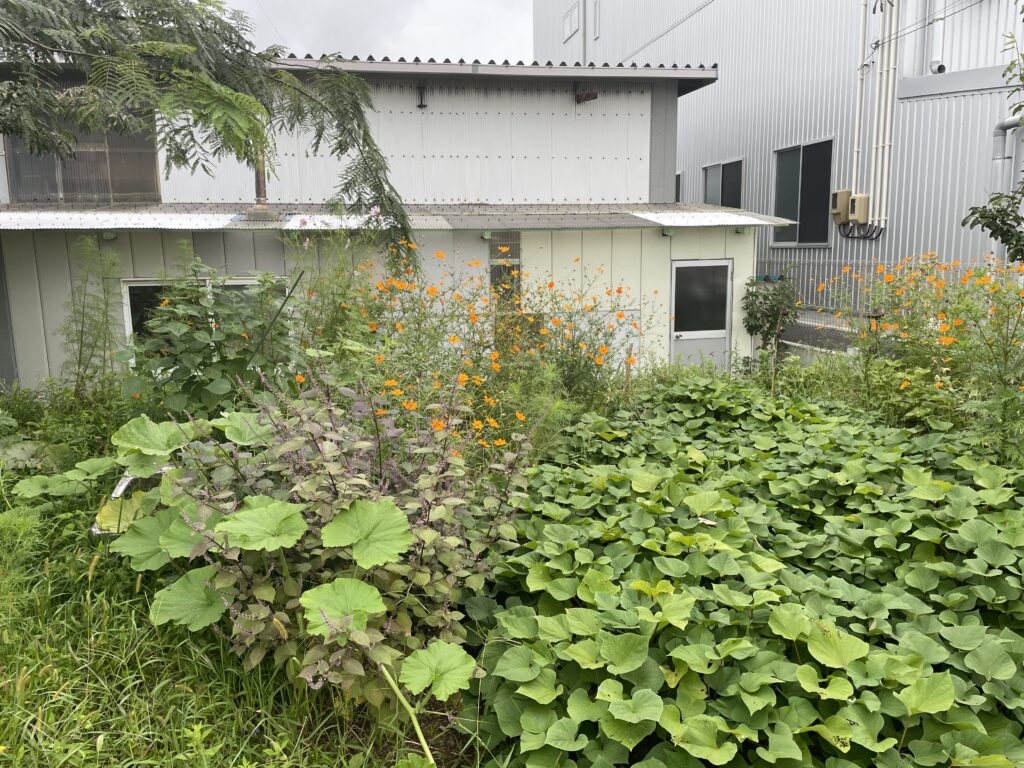
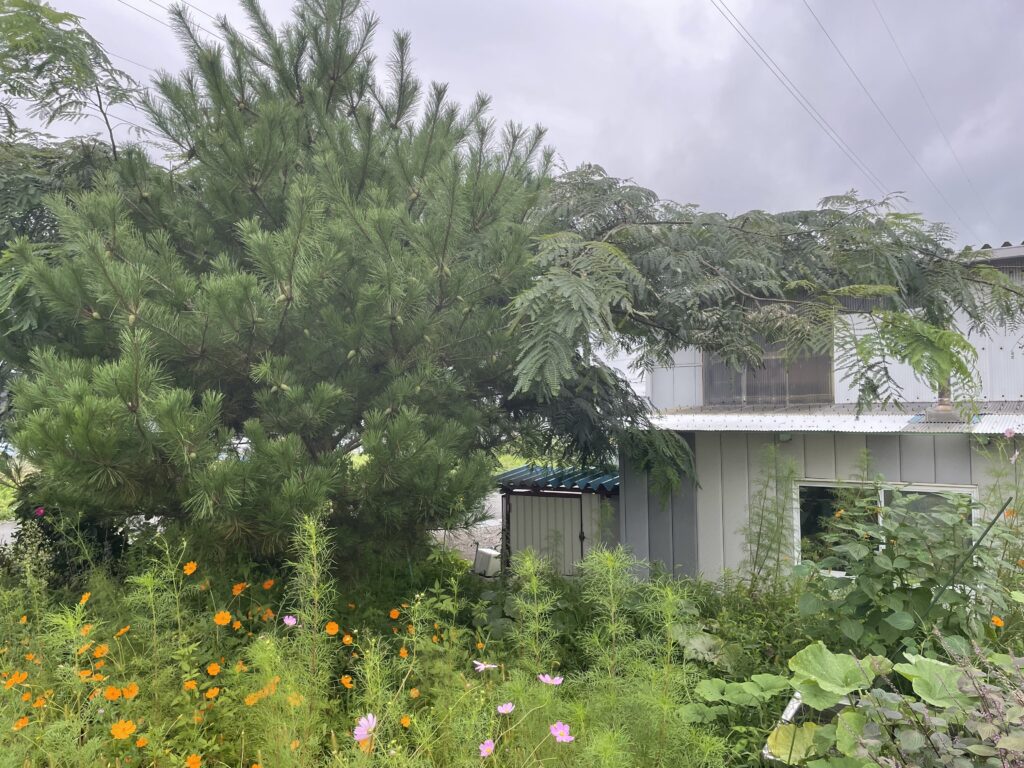
  2. 畑のまわりに咲き始めたコスモスと松の木
    CHECK

    畑のまわりにも秋の気配

    畑のまわりでは、オレンジやピンクのコスモスが咲き始めていました。

    まだ日中は暑い日もありますが、少しずつ秋が近づいているのを感じます。

収穫の秋に向けて

このまま順調に育って、土の中でお芋が大きくなってくれるのが楽しみです。収穫の様子は、またこのブログでお伝えします。

続きの記事(2026年10月6日)秋の収穫:庭の畑でさつまいもを掘りました読む →
続きを読む

草刈自動化: テスト走行

開発を進めている「6輪駆動(6WD)草刈りロボット」を屋外で走らせ、テスト走行の様子をショート動画に収めました。6輪の足回りで草地を進み、雑草を刈り取っていく動きをご覧ください。

  • ROBOT6輪駆動 草刈りロボット
  • TEST屋外の草地でテスト走行
  • VIDEOショート動画 2本

テスト走行の動画

PART 16輪の足回りで走行しながらの刈り取り
PART 2密集した雑草をカットする様子

横長の動画で刈り取りの様子を詳しく見たい方は、雑草刈り取り実演の記事もご覧ください。

6輪駆動の足回りのポイント

草刈りロボットにとって、足回りの強さは刈り取り機構と同じくらい大切です。6輪駆動を採用した主なねらいは次の3つです。

  • POINT 1

    高いトラクション

    6輪すべてに駆動力を伝え、ぬかるみや凸凹のある不整地でもスリップしにくくしています。

  • POINT 2

    雑草に負けない推進力

    背の高い雑草や生い茂った草むらに入っても、車体が押し戻されずに前進し続けます。

  • POINT 3

    段差や障害物に強い

    接地面を安定して確保できるため、段差や小石などを乗り越えやすくなります。

草刈りロボット 開発の記録構想から今回のテスト走行まで
  1. 2025.06.02構想雑草を勝手に刈ってくれる機械を検討中
  2. 2025.12.01仮組み自動草刈機: 仮組み
  3. 2026.01.12ボードD-Robotics
  4. 2026.03.11足回り草刈りロボット: 足回りチェック
  5. 2026.03.12走行草刈りロボット: 走行テスト
  6. 2026.03.14画像認識草刈りロボット: 画像認識テスト
  7. 2026.06.01距離測定ステレオカメラで距離測定
  8. 2026.08.14全体解説草刈りロボット
  9. 2026.08.16刈り取り6輪駆動の草刈りロボットの雑草刈り取り実演
  10. 2026.08.22テスト走行草刈自動化: テスト走行この記事
ロボットの構成やWebアプリについて詳しく草刈りロボットのシステム全体を解説した記事読む →
続きを読む

6輪駆動の草刈りロボットの雑草刈り取り実演

開発を進めている「6輪駆動(6WD)自律走行型 草刈りロボット」で、雑草の刈り取り実演を行いました。背の高い雑草の処理は重労働ですが、足回りと刈り取り機構を強化したロボットが、雑草を刈り倒しながら進んでいく様子を動画に収めています。

  • ROBOT6輪駆動 自律走行型
  • TEST草地での刈り取り実演
  • VIDEO実演動画 2本

雑草刈り取り実演の動画

草が生い茂るフィールドにロボットを投入し、刈り取りテストを行いました。回転するモアデッキ(刈り取り刃)が雑草を細かくカットしながら、6輪の足回りで前へ進んでいきます。

PART 1雑草刈り取り実演
PART 2雑草刈り取り実演(続き)

縦長のショート動画は、テスト走行の記事でご覧いただけます。

6輪駆動の足回りの強み

野外の不整地や、背の高い草が生い茂る場所を走るには、強い足回りが欠かせません。

  • POINT 1

    高い走破性

    6輪駆動で接地面積とトラクションを高め、ぬかるみや段差、凸凹した地形でも止まらずに進めるようにしています。

  • POINT 2

    安定した推進力

    密集した背の高い雑草に入っても、車体が負けずに前進し続けられるトルクを確保しています。

  • POINT 3

    重量バランス

    バッテリーやモーター、刈り取りデッキなどの重い部品を分散して配置し、転倒しにくくしています。

今後の課題と展望

今回の実演で、6輪駆動ならではのパワーと刈り取り性能を確認できました。今後は次のような改良を進めていく予定です。

  1. 障害物の検知と自動回避

    ステレオカメラやLiDARなどのセンサーを活用し、検知と回避の精度を高めます。

  2. 自律走行アルゴリズムの調整

    ROS 2を使った自動巡回・自律走行の調整を進めます。

  3. 長時間の連続稼働

    電源管理と放熱対策を強化し、長く動かし続けられるようにします。

省力化・自動化に向けたロボット開発は、まだまだ続きます。進捗があれば、またこのブログでお知らせします。

草刈りロボット 開発の記録構想から最新のテスト走行まで
  1. 2025.06.02構想雑草を勝手に刈ってくれる機械を検討中
  2. 2025.12.01仮組み自動草刈機: 仮組み
  3. 2026.01.12ボードD-Robotics
  4. 2026.03.11足回り草刈りロボット: 足回りチェック
  5. 2026.03.12走行草刈りロボット: 走行テスト
  6. 2026.03.14画像認識草刈りロボット: 画像認識テスト
  7. 2026.06.01距離測定ステレオカメラで距離測定
  8. 2026.08.14全体解説草刈りロボット
  9. 2026.08.16刈り取り6輪駆動の草刈りロボットの雑草刈り取り実演この記事
  10. 2026.08.22テスト走行草刈自動化: テスト走行
ロボットの構成やWebアプリについて詳しく草刈りロボットのシステム全体を解説した記事読む →
続きを読む

草刈りロボット

DEVELOPMENT LOG

自律走行型6WD草刈りロボットの開発記録
RDK X5とWeb GUIで実現するスマート草刈りシステム

庭や空き地の雑草刈りは、夏場を中心に多くの労力と時間がかかる作業です。この作業を自動化し、安全にこなすことを目指して、自律走行型の6輪駆動草刈りロボットを製作しました。

  • 6輪駆動(6WD)
  • RDK X5
  • AI障害物検知
  • Web GUI
  • ウェイポイント走行

この記事では、メカ構造(6輪駆動と草刈り機構)から、シングルボードコンピュータRDK X5によるリアルタイム映像配信・障害物検知、Webブラウザから操作できるコントロール画面の構成まで、開発の全体像を解説します。

実動デモ動画

まずは、実際に雑草を刈り取っている様子と、開発した走行・管制用Webアプリの動作をご覧ください。

VIDEO 1屋外での雑草刈り取りテスト茂った雑草の中を6輪駆動で進み、前面の刈刃で草を刈り取っていきます。
VIDEO 2走行・管制用Webアプリ障害物の検出枠を重ねたロボット視点のカメラ映像と、2Dマップ上でのウェイポイント走行の様子です。

システムの全体構成

草刈りロボットは、大きく分けてハードウェア(足回り・草刈り部)とソフトウェア(制御・UI・AI処理)の2つで構成されています。

UI

Web GUI(ブラウザ)

  • 2Dミッションマップ(ウェイポイント設定)
  • 低遅延ライブカメラ映像(障害物検知の表示つき)
  • テレメトリ・ステータス表示
MAIN BOARD

RDK X5

  • 障害物検知(AI推定・距離算出)
  • H.264/H.265 リアルタイム映像エンコード
  • ウェイポイント追従アルゴリズム
  • モーター制御のシリアル通信
HARDWARE

ハードウェア機構

  • 6WD 独立駆動モーター
  • ハイグリップタイヤ
  • 大トルクの草刈り刃モーター
  • 高電流対応の安定化電源回路

ハードウェア設計と工夫

  • HARDWARE 1

    6輪駆動シャシーで悪路に強く

    草むらや凸凹のある地面では、一般的な2輪・4輪のロボットはスタックしがちです。

    • 6輪駆動で接地面を増やし、高いトラクションを確保
    • 密集したツル性の植物や不整地でも、止まらずに前進・旋回できる
  • HARDWARE 2

    強固な刈り刃機構

    ロボットの前面下部に専用の回転刃を配置しています。

    • モーターの回転数を最適化
    • 密集した草もスピーディーにカット

制御システムとRDK X5

制御の中心には、AI推論とマルチメディア処理に強いシングルボードコンピュータRDK X5を採用しました。主な役割は次の3つです。

  1. リアルタイム映像エンコード

    カメラ映像をRDK X5のハードウェアエンコーダ(H.264/H.265)で圧縮し、低遅延(約15fps〜)でコントロール画面へ配信します。

  2. AI障害物検知

    前方の障害物(壁、家具、ブロックなど)をリアルタイムで検出し、検出枠を表示して安全な距離を保ちます。

  3. 障害物での自動停止

    進行方向に障害物が入ると、制御アプリが自動で「障害物停止」モードに切り替わり、衝突を防ぎます。

Webコントロール画面

離れた場所からPCやタブレットでロボットを監視・操作できるよう、オリジナルのWebアプリケーション(TYPE-X コントロール RC-279 / RDK X5)を作りました。

  • FEATURE 1

    ミッションマップ

    • 2Dグリッド上をクリック・タップして経由地(ウェイポイント)を配置
    • 「1つ戻す」「全消去」「最後に開始点へ戻る」などの編集機能
    • 「経路を実行」で、ロボットが順番に自動走行
  • FEATURE 2

    カメラ映像とAI検出

    • フロントカメラのリアルタイム映像を確認
    • 障害物の検出枠を重ねて表示し、遠隔でも周囲の状況がひと目でわかる
  • FEATURE 3

    ステータスとテレメトリ

    • 実行中のステップ(例: 試行 1/11)や目標までの残距離を表示
    • 旋回角度(例: +16°)をリアルタイムに数値化
    • 異常検知や目標到達をメッセージで通知

まとめと今後の展望

今回できたこと

「6輪駆動による悪路走破」「強力な草刈り性能」「RDK X5を活用したWeb遠隔管制と自動走行」を組み合わせた草刈りロボットが完成しました。

今後は、次のような改善・拡張を予定しています。

  1. SLAM・屋外RTK-GPSの導入

    広い敷地や屋外でも、高精度な位置推定と自動マッピングができるようにします。

  2. 刈り刃の形状と安全カバーの改良

    飛散防止カバーを最適化し、耐久性を高めます。

  3. バッテリー残量の管理と自動充電ドック

    長時間の全自動運用に向けて、電源管理を強化します。

今後のアップデートにも、ぜひご期待ください。

草刈りロボット 開発の記録構想から最新のテスト走行まで
  1. 2025.06.02構想雑草を勝手に刈ってくれる機械を検討中
  2. 2025.12.01仮組み自動草刈機: 仮組み
  3. 2026.01.12ボードD-Robotics
  4. 2026.03.11足回り草刈りロボット: 足回りチェック
  5. 2026.03.12走行草刈りロボット: 走行テスト
  6. 2026.03.14画像認識草刈りロボット: 画像認識テスト
  7. 2026.06.01距離測定ステレオカメラで距離測定
  8. 2026.08.14全体解説草刈りロボットこの記事
  9. 2026.08.16刈り取り6輪駆動の草刈りロボットの雑草刈り取り実演
  10. 2026.08.22テスト走行草刈自動化: テスト走行
次の記事(2026年8月16日)6輪駆動の草刈りロボットの雑草刈り取り実演読む →
続きを読む